物理信号的可靠获取与智能解读是新兴智能感知、人机交互(HMI)及机器人系统的基石。近期的研究展示了传感平台从单纯的信号获取向面向任务的智能感知演进的趋势,相关案例包括用于非接触式材料感知与机器人控制的仿生静电场传感、具备低功耗传感器内智能(in-sensor intelligence)的大规模柔性阵列,以及用于作物识别和用户身份识别的机器学习辅助传感接口。在这一广阔领域中,柔性可拉伸应变传感器凭借其卓越的贴合性、轻量化设计及高度集成的架构,已成为生理监测、人机交互及软体机器人技术中的关键组件。随着可穿戴电子设备的不断发展,研究重点日益聚焦于实现超高灵敏度与长期稳定性这一双重目标。然而,现有的材料体系与结构设计往往面临高灵敏度与机械鲁棒性之间难以兼顾的固有矛盾。此外,高性能传感器的制备通常依赖复杂且昂贵的实验室环境,这在一定程度上制约了其规模化生产与实际应用。
根据结构特征与传感机制,柔性应变传感器可归纳为三种代表性范式。第一类是基于纤维与织物架构的传感器。这类传感器通常利用静电纺丝和湿法纺丝等技术,将导电填料复合于弹性聚合物基体中。得益于其一维架构,此类传感器展现出优异的柔性、极高的拉伸性以及出色的循环稳定性。然而,由于纤维内部的导电网络被弹性基体紧密包覆,低应变阶段的电阻变化主要受几何形变效应主导,导致初始灵敏度系数(GF)较低;此外,泊松收缩的不均匀性也会降低其线性度。第二类是基于随机微结构的传感器,涵盖了微裂纹、褶皱及微孔结构等形式。这些传感器通常通过微结构金属沉积、掩模溅射或热蒸发工艺制备。尽管这些方法利用预应力构建了高灵敏度的裂纹网络,但裂纹萌生的随机性严重限制了传感器的线性响应范围。在循环载荷作用下,不可控的裂纹扩展会导致显著的迟滞效应和非线性波动。此外,这些方法依赖高真空环境或复杂的掩模技术,导致制备成本高昂。第三类传感器具有确定性的宏观结构。它们通过模板转移、丝网印刷、三维 (3D) 打印或精密机械刻蚀等工艺形成预先设计的裂纹图案,其中蛇形裂纹结构尤为典型。这种预定义的几何路径赋予了传感器在变形过程中极佳的鲁棒性。然而,由于这些结构通常处于宏观尺度且缺乏有效的内部信号放大机制,其应变灵敏度(GF)往往受到限制,从而制约了其检测微弱生理信号的能力。如何在保持裂纹扩展可预测性的同时,在确定性宏观结构内实现微观尺度上的信号放大,仍是下一代柔性应变传感器面临的关键挑战。
在自然界中,昆虫体内的钟形感受器(CS)为解决上述矛盾提供了一个极佳的生物学模型。作为一种精密的本体感受装置,CS 分布于昆虫身体的关键部位,如足、翅和触角。CS 的核心结构由一个高刚性“帽”体和一个极具柔性的连接膜构成。当发生应变时,由于模量存在显著差异,应力流无法穿透刚性核心,被迫在周围的柔性膜中积聚,从而引发剧烈的局部形变并刺激机械敏感神经元。这种将微弱且广泛分布的背景应变转化为局部高强度压缩信号的过程,构成了生物系统中非线性信号放大的物理基础。
本文亮点
1. 本工作受昆虫钟形感器(CS)应力集中机制的启发,提出了一种基于确定性宏观结构的仿生异质双层应变传感器。该传感器采用U型截面的双层包覆结构,并通过调控低电阻芯层与高电阻包覆层之间的电导率梯度,引入了应变依赖型路径切换(SDPS)策略。
2. 凭借这一结构,该传感器实现了高达301799的超高灵敏度系数(GF),同时具备极低的检测限(0.067%)和优异的循环稳定性(超过11,000次循环)。
3. 通过对裂纹几何形状进行程序化设计,该传感器展现出了高度可调的灵敏度和测量范围。
4. 基于其卓越性能,该传感器已成功应用于全范围人体生理信号监测,并集成到了高保真远程操控系统中。
图文解析
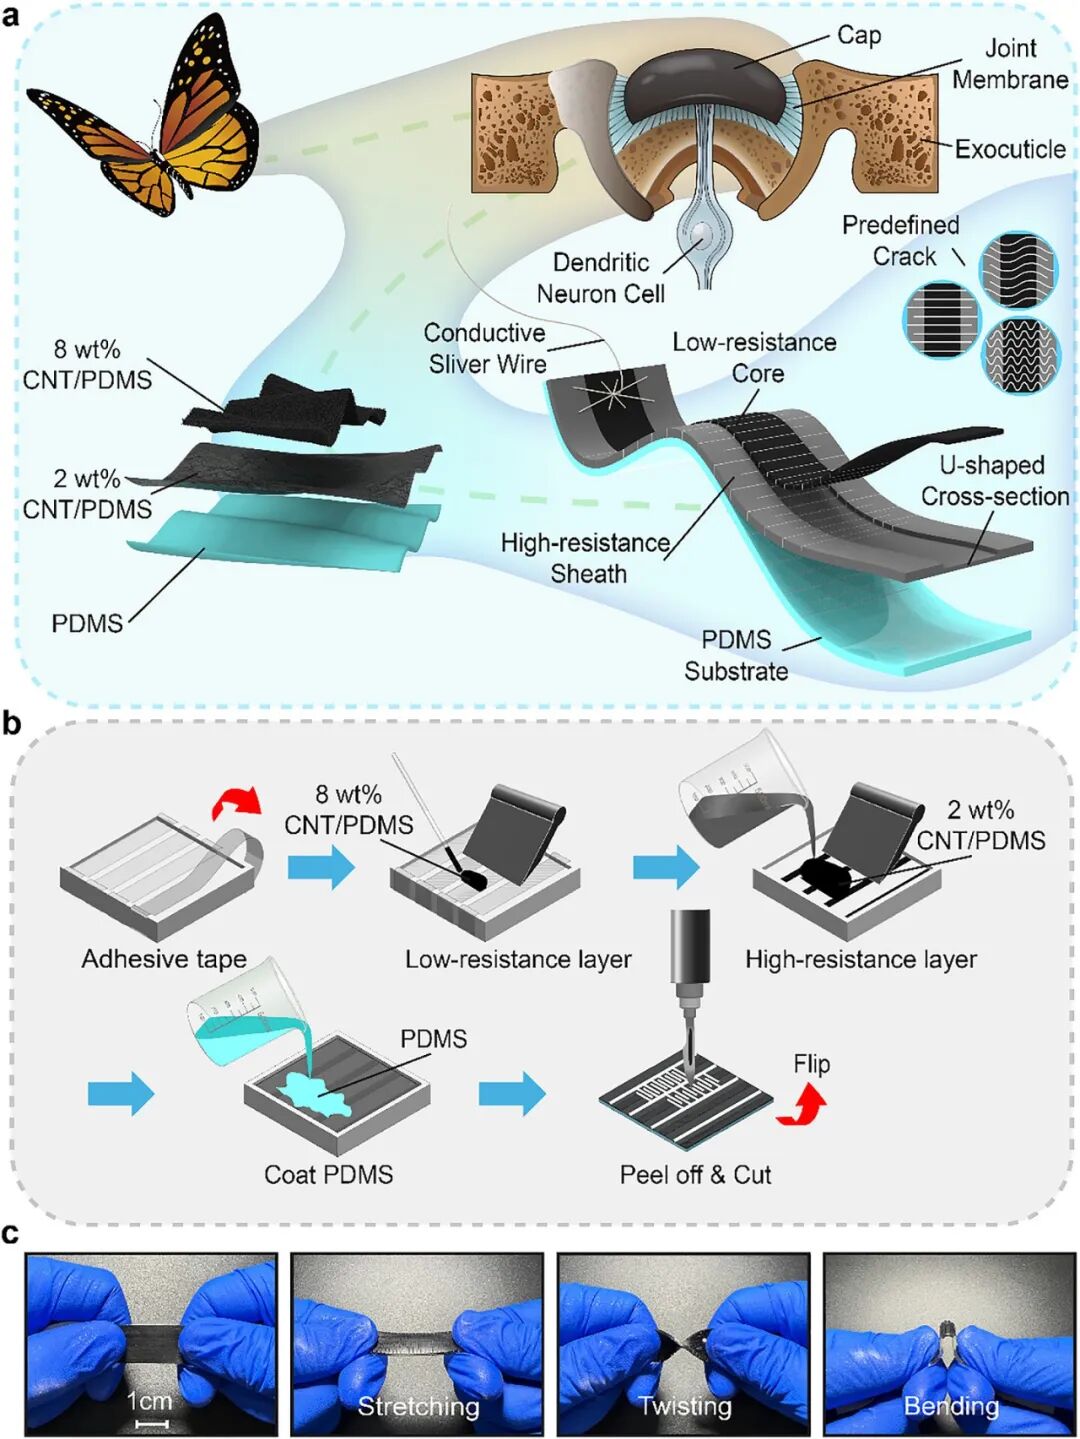
图1. 仿生异质裂纹应变传感器的设计与制备。(a) 仿生设计路径:展示了源自昆虫钟形感器(CS)解剖结构的生物学灵感,随后是传感器异质层(8 wt.% 和 2 wt.% CNT/PDMS 以及纯 PDMS)的分解视图,以及最终组装传感器的示意图(包含低电阻芯层、高电阻鞘层、U形横截面和导电银线)。右上角插图展示了三种预设的裂纹几何形状:线性、低曲率蛇形和高曲率蛇形。(b) 传感器制备工艺示意图。(c) 展示传感器在各种变形模式(拉伸、弯曲、扭转)下机械柔顺性的照片。
图2. 传感器的微观结构表征及其结构动态演变机制。(a, b) 传感器的关键特征 SEM 图像:(a) 芯-鞘界面的 U 形嵌入式横截面;(b) 敏感层中裂纹形貌的俯视图。(c) SDPS 传感器的等效电路图。(d–f) 传感器在拉伸和松弛过程中的逐步演变,展示了从初始接触、预设裂纹逐渐张开到完全界面分离的过程:(d) 三维视图,(e) 俯视图,(f) 横截面视图。(注:黄色线条标示了裂纹张开前预设裂纹的位置,Lc 和 Dc 分别表示面内有效张开长度和厚度方向的分离深度)。
图3. SDPS 传感器的机理验证与基于几何形状的性能定制。(a) 显示三维模型中相对电流密度分布(归一化为 0 到 1)的有限元分析(FEA)模拟结果。上图和下图分别代表未拉伸状态和完全拉伸状态。右侧的放大视图结合了体积箭头以可视化局部电流路径,展示了裂纹张开时从直线电流传输到侧向绕行(电流旁路)机制的转变。 (b) 归一化应力分布(标度范围为 0 到 1)的 3D 图,突显了在四个连续拉伸阶段(分别为最大施加位移的 (i) 25%、(ii) 50%、(iii) 75% 和 (iv) 100%)的应力集中情况。(c) 实验(Exp.)与模拟(Sim.)得到的相对电阻变化(ΔR/R0)随拉伸应变变化关系的对比。(d) 不同 CNT 浓度的单层传感器的灵敏度对比。(e, f) 实验(Exp.)与模拟(Sim.)得到的灵敏度因子(GF)对比,考察参数包括 (e) 中心导电芯宽度 D 和 (f) 裂纹长度 Lg。(g, h) 实验 GF 曲线,展示了通过调节 (g) 裂纹间距 P 和 (h) 裂纹几何形状(直线型与曲线型)来调节传感性能的能力。(i) 基于 D × Lg 析因实验得到的平均 GF 热图;每个单元格中标注了独立制备的器件数量。(j, k) 交互作用图,展示了裂纹间距 P 和裂纹路径几何形状对 (j) GF 和 (k) 线性传感范围的影响。浅色符号代表单个器件,连接的实心符号代表平均值。除非另有说明,每种条件下独立制备的器件数量为 n = 2;共用的参考条件(D = 7 mm, Lg = 14 mm, P = 1.2 mm, 直线裂纹)包含 n = 3 个器件。
图4. 传感器机电性能表征。(a) 本研究开发的传感器与文献报道传感器的 GF 及传感范围对比。(b) 线性裂纹传感器的相对电阻变化,展示了极高的 GF。(c) 曲线裂纹传感器的迟滞曲线,显示出极小的迟滞效应和高线性度。(d) 传感器在小应变(上图)和大应变(下图)阶跃载荷下的瞬态响应。 (e) 线性(上图)和弯曲(下图)传感器的频率响应测试(0.1–0.4 Hz)。(f) 电阻响应与位移、力和应变之间对应关系的验证。(g) 线性裂纹传感器在 11,000 次循环下的长期机电稳定性测试。
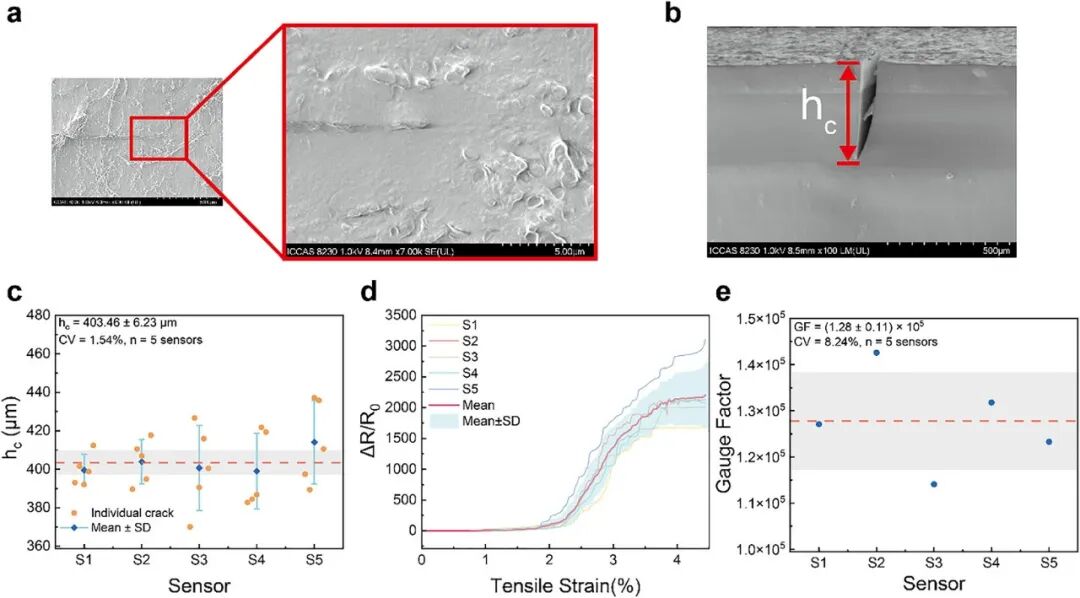
图5. 预制裂纹传感器的几何与机电性能可重复性。(a) 预制裂纹在 900 倍和 7000 倍放大倍率下的代表性扫描电子显微镜(SEM)图像,展示了无负载状态下裂纹紧密闭合的形貌。(b) 截面 SEM 图像,展示了面外裂纹深度(hc)的定义与测量方式。(c) 五个独立制备传感器的裂纹深度分布,每个传感器上随机选取五条裂纹进行测量。橙色圆点代表单次裂纹深度测量值,蓝色菱形和误差棒分别代表传感器层面的平均值和传感器内部的标准差(SD)。红色虚线和灰色阴影区域表示基于五个传感器平均值计算出的总体平均值及传感器间的标准差。(d) 五个独立制备传感器在拉伸载荷下的相对电阻变化。洋红色曲线和蓝色阴影区域分别代表逐点平均值和标准差。(e) 五个传感器的灵敏度系数(GF)值。红色虚线和灰色阴影区域分别表示平均值和传感器间的标准差。
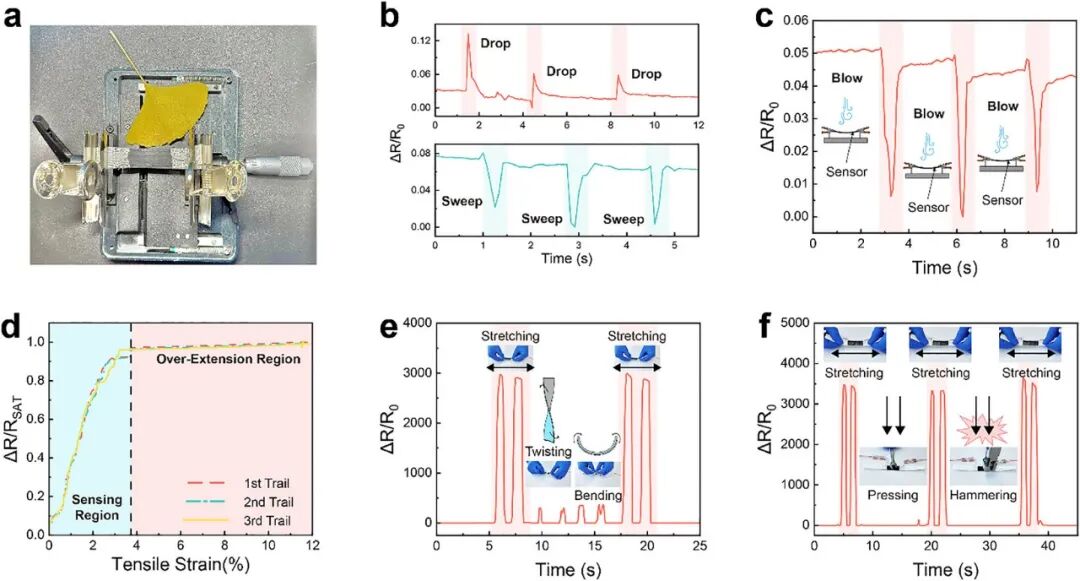
图6. 复杂工况下的灵敏度测试与可靠性评估。(a) 悬挂于拉伸测试装置中的叶片与传感器照片。(b) 传感器对落叶(上图)和轻微拂扫(下图)的实时瞬态响应,展示了极低的检测限。(c) 对微弱气流(吹气)的非接触式传感。(d) 超量程测试:应变超过线性极限时的电阻响应,显示出一致的恢复轨迹。(e) 选择性响应测试:传感器对拉伸有强烈响应,但对扭转和弯曲不敏感,从而确保了信号的可靠性。(f) 极端机械载荷(压缩、锤击)下的响应稳定性。
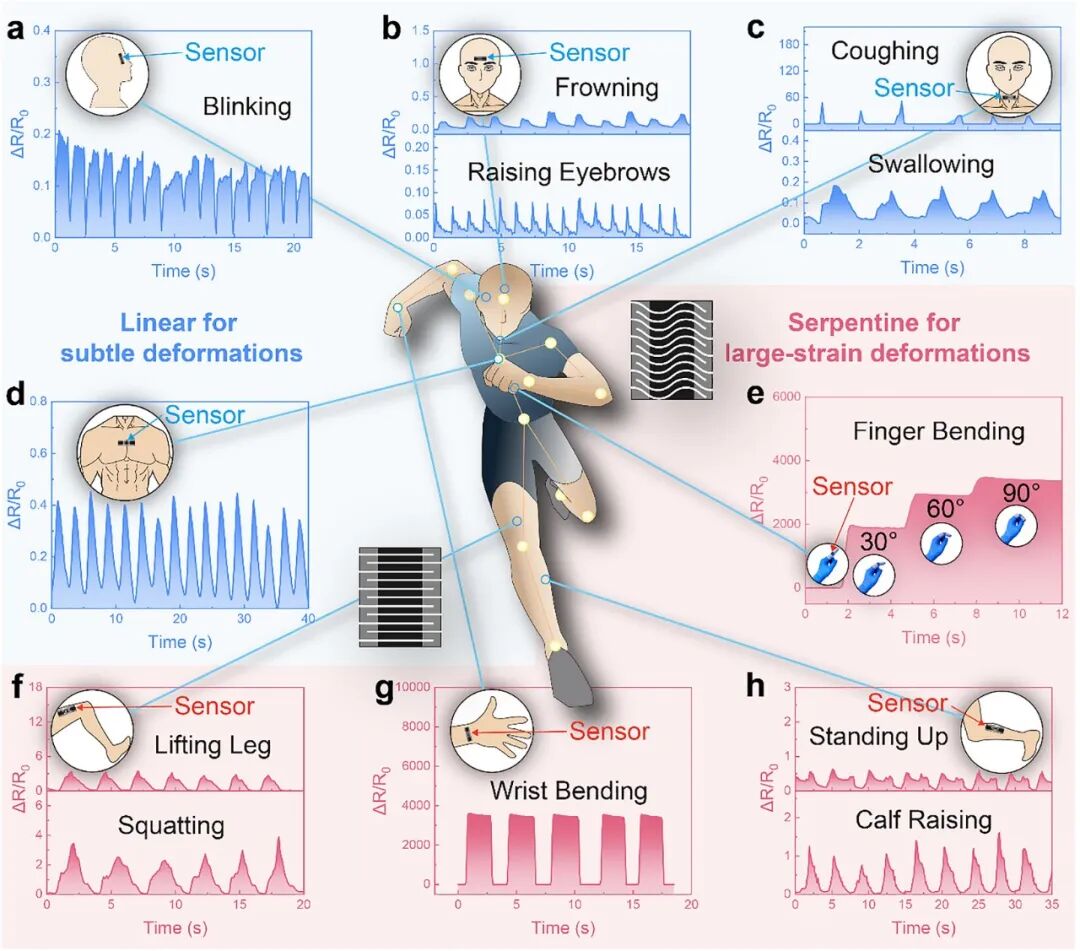
图7. 全身生理特征与运动状态的实时监测。中心:展示身体传感器分布的示意图。(a–d) 利用线性裂纹传感器检测微弱生理信号:(a) 眉弓:眨眼;(b) 眉间:皱眉与抬眉;(c) 喉部:咳嗽与吞咽;(d) 胸部中部:呼吸监测。 (e–h) 基于蛇形裂纹传感器的宏观运动检测:(e) 不同角度的手指弯曲,(f) 股直肌运动:抬腿、深蹲,(g) 手腕弯曲,(h) 腓肠肌运动:站立/坐下、提踵。
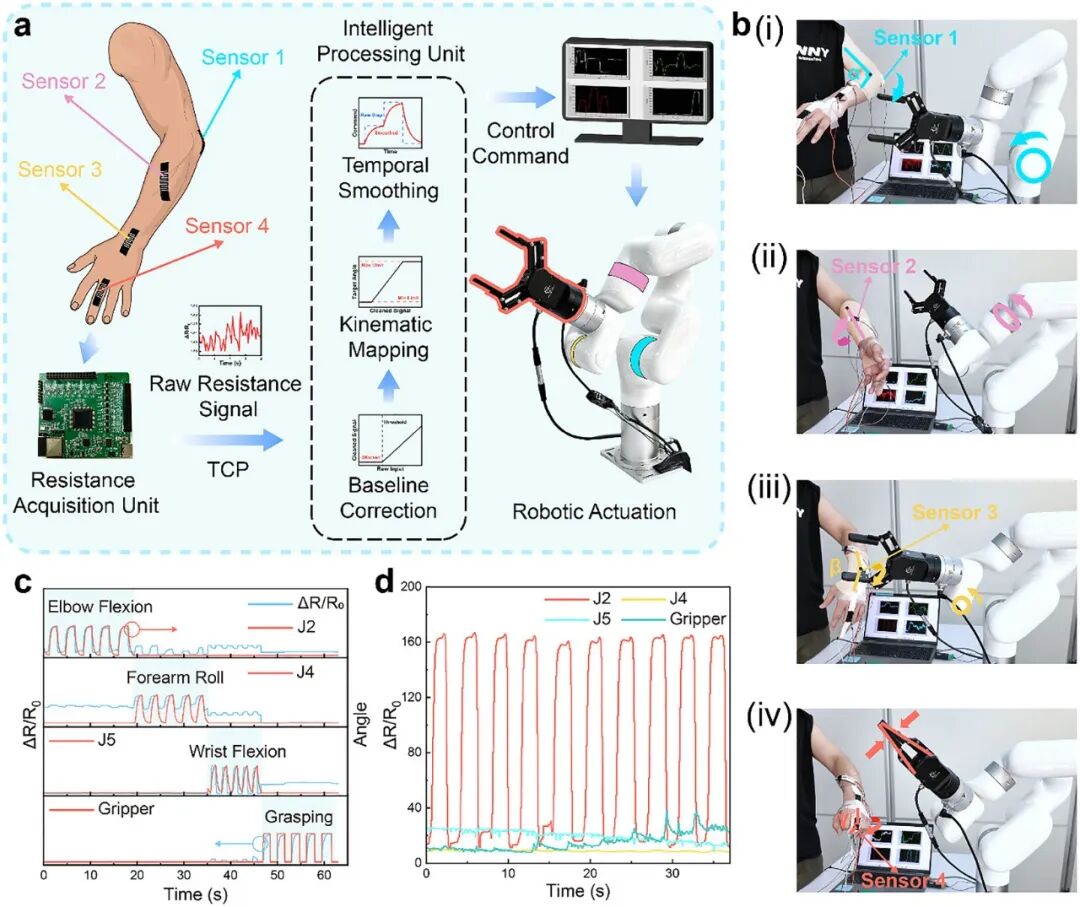
图8. 用于机械臂遥操作的高保真人机交互(HMI)系统。(a) 基于 6 自由度 UFACTORY xArm 平台的四通道多关节遥操作系统示意图;肘部、前臂、手腕和手指的传感通道分别映射至 J2、J4、J5 关节及末端夹爪。(b) 展示机械臂实时执行同步关节运动和夹爪动作的照片序列。(c) 实时多通道顺序控制:对应肘部、前臂、手腕和夹爪依次动作的四个传感器的电阻变化曲线。(d) 信号解耦与抗干扰验证:展示了在肢体剧烈运动期间,特定传感器对目标动作的精确识别能力。
审核编辑 黄宇
- 随机文章
- 热门文章
- 老旧热泵设备智能化改造:Ethernet IP转Modbus的低成本升级路径
- 猿声科技完成新一轮战略融资,柯力传感出手 看好多维触觉技术
- 零线带40几伏算不算正常
- 河北通告:标称河南商丘甜蜜蜜食品有限公司生产的一批次秦岭土蜂蜜抽检不合格
- 共话崛起,同绘蓝图――“看?中国汽车崛起之路”主题论坛在2025香港车博会期间举办
- 第二十四届输出版引进版优秀图书推介活动正式发布
- 新车 | 1.2T三缸发动机/新分体式前灯组,新款雪佛兰创酷官图发布
- 北斗舞动在线监测装置:电力安全的“智慧守护者”
- 拓维海云天圆满完成中国农业大学强基计划校测考试技术服务,助力国家重大战略人才培养
- 2025年新材料产业未来趋势展望:技术突破重构产业格局(附细分报告)
- 1感染甲流后该如何科学调养?饮食起居这样做,感染甲流后该如何科学调养?饮食起居这样做
- 2马克龙去的这所大学,太宝藏了吧!,马克龙去的这所大学,太宝藏了吧!
- 3福州发布公告:吴石故居将封闭施工,展开系统性修缮
- 4北方多地迎来降雪降温天气 各部门联动“战”寒潮筑牢安全防线,北方多地迎来降雪降温天气 各部门联动“战”寒潮筑牢安全防线
- 5城中话债|激活民间投资:让有效率的资本站上C位
- 6“无保护”攀岩真的无保护吗?“无保护”攀岩真的无保护吗?
- 7晚间重磅!又一万亿级券商将诞生 券业并购潮涌
- 8科学家的照片排在董事长之上,科学家的照片排在董事长之上
- 911月份“菜篮子”产品价格呈现季节性上涨 多因素推高生产成本,11月份“菜篮子”产品价格呈现季节性上涨 多因素推高生产成本
- 10何立峰:有力有序有效做好2026年金融重点工作